Produits
Nouveaux produits
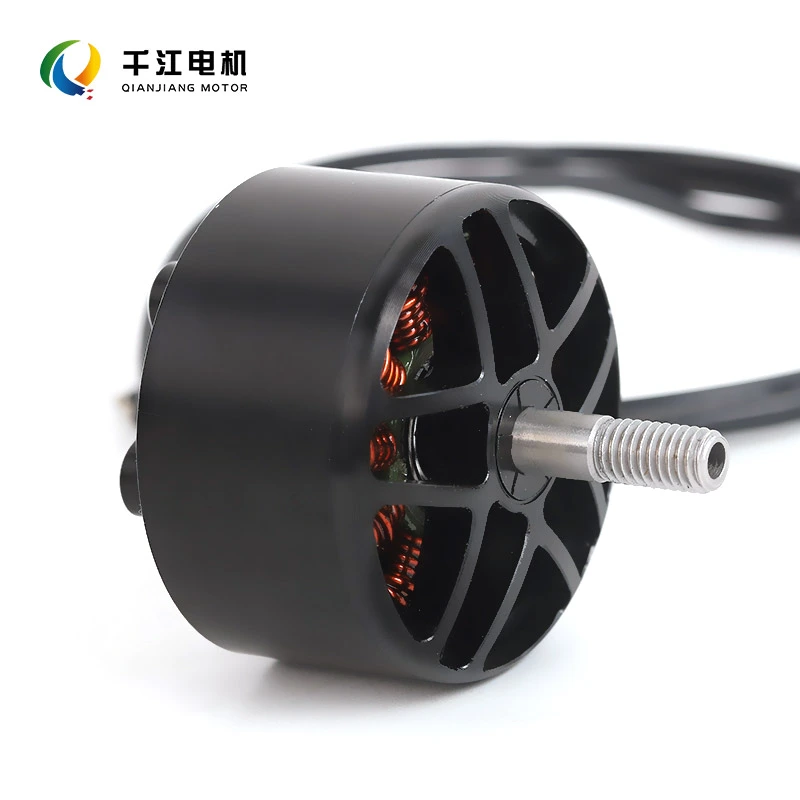
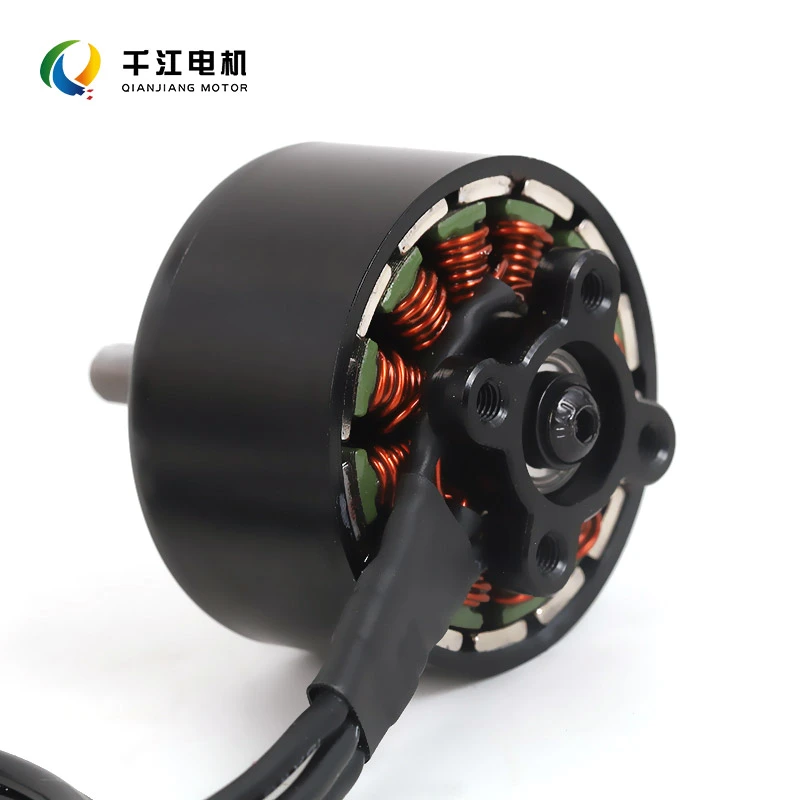
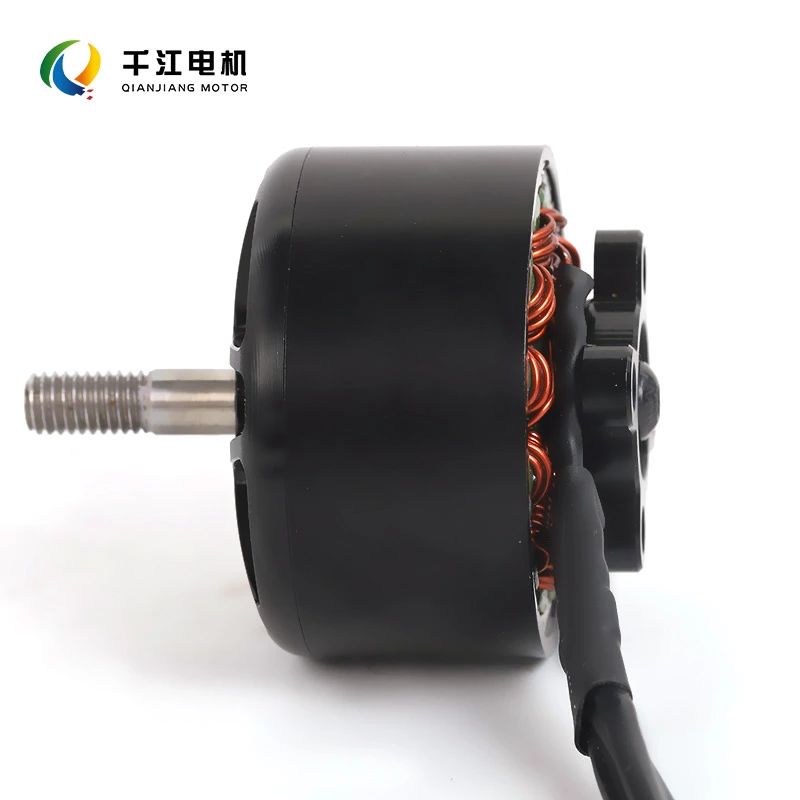
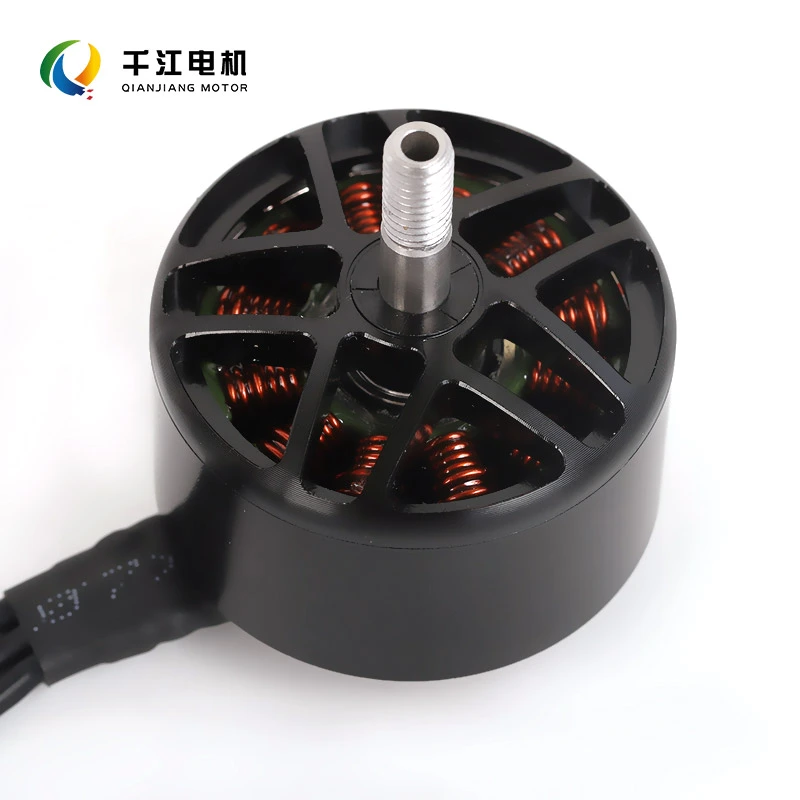
Moteur de drone FPV
Bienvenue pour commander des moteurs de drone FPV de haute qualité auprès de Qianjiang Motor. En tant que fabricant professionnel, nous recherchons et produisons plus de 80 modèles de moteurs ; nous sommes certifiés ISO 9001 et CE et collaborons avec des institutions de premier plan telles que l'Université Tsinghua, l'Institut de technologie de Harbin et l'Université d'aéronautique et d'astronautique de Nanjing.
envoyer une demande
Description du produit
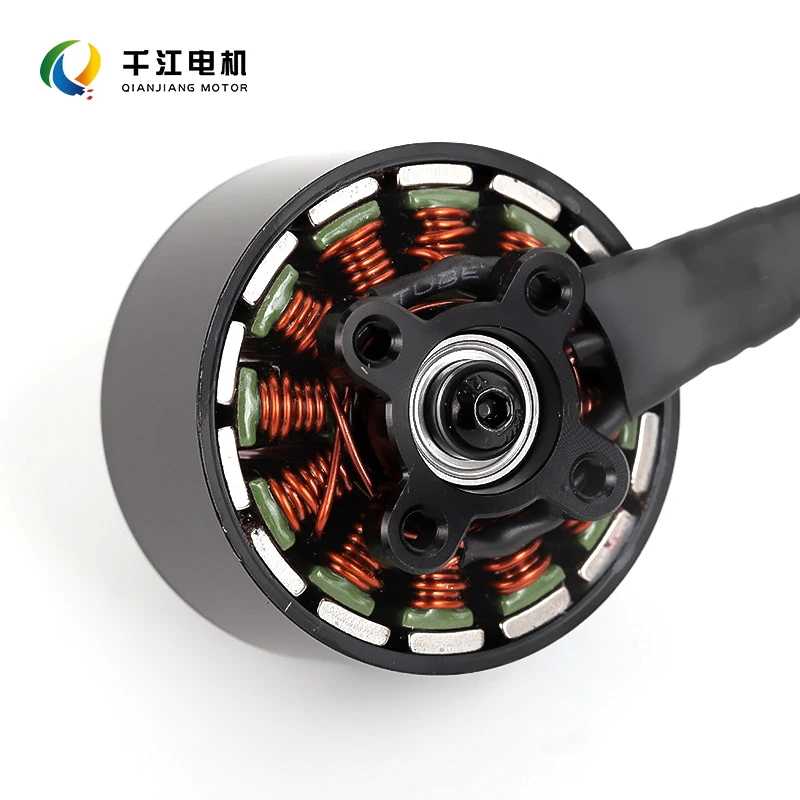
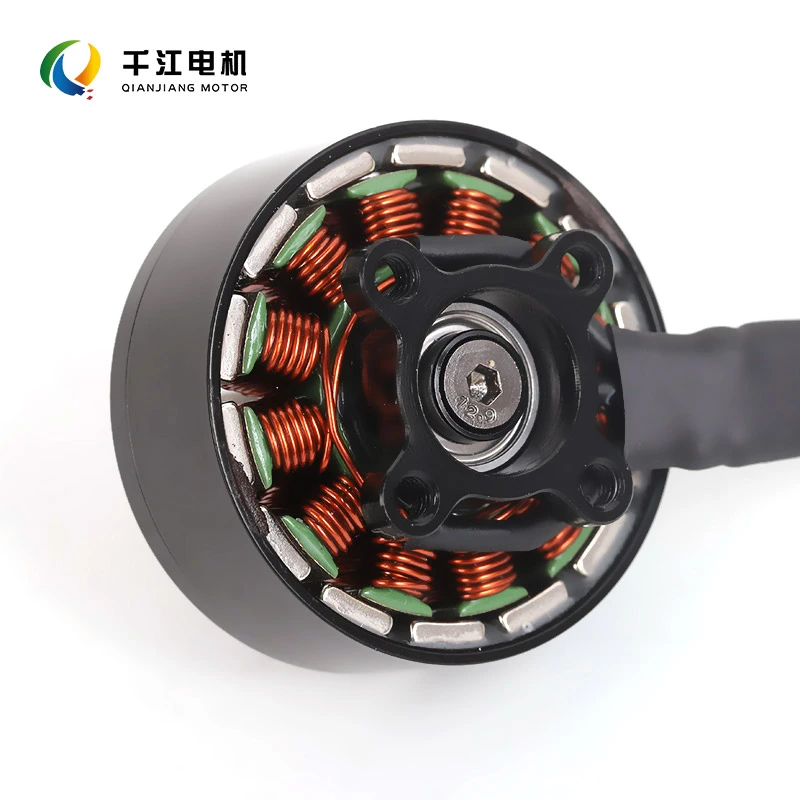
Ce moteur de drone FPV est fabriqué par Qianjiang Motor et sert d'unité de propulsion principale pour la course, le freestyle, et les drones Cinewhoop. Doté d'une conception sans balais avancée entraînée par un ESC, éliminant ainsi la friction associé aux moteurs à balais traditionnels, il offre un régime élevé, une réponse rapide, une poussée élevée et un poids léger profil.
Équilibrant puissance explosive et efficacité opérationnelle, ce moteur est compatible avec différentes tailles de cadre FPV (y compris les modèles 5 pouces, 3 pouces et 2,5 pouces) et convient aux applications allant des compétitions de course et de la voltige libre au vol FPV cinématographique et aux constructions de drones personnalisées.
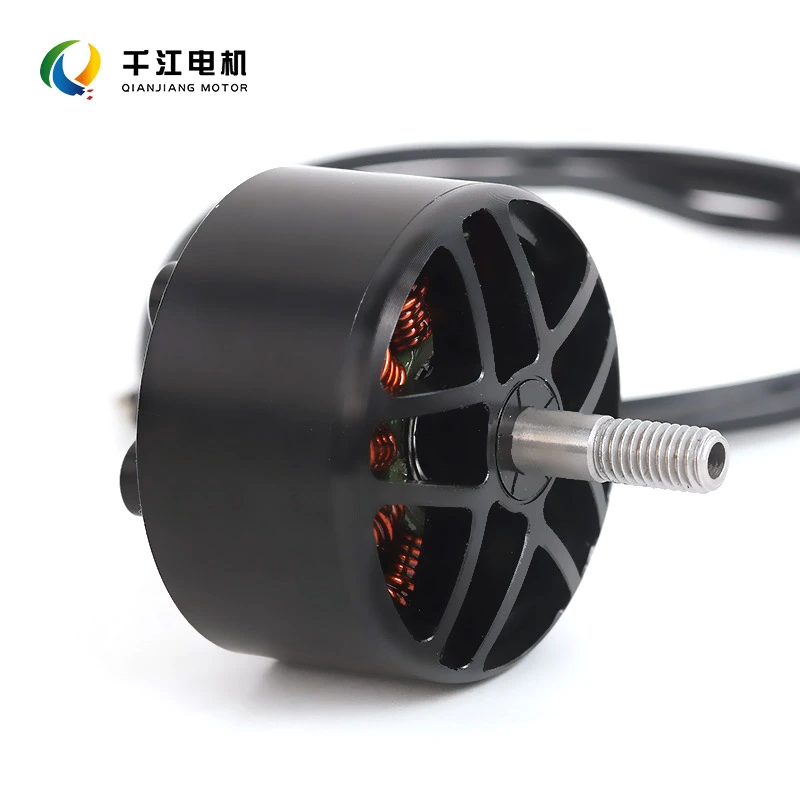
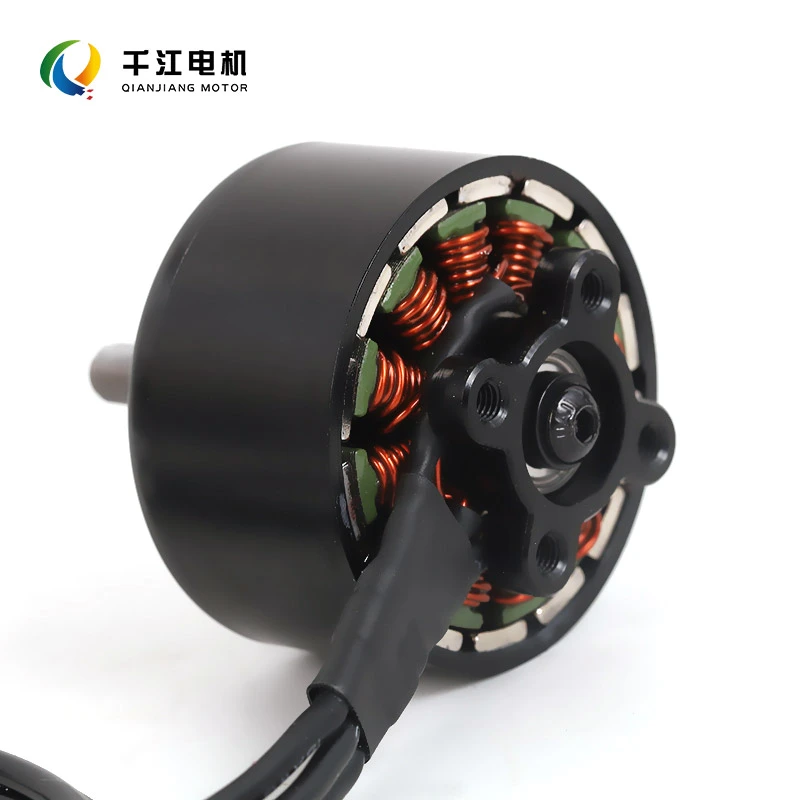
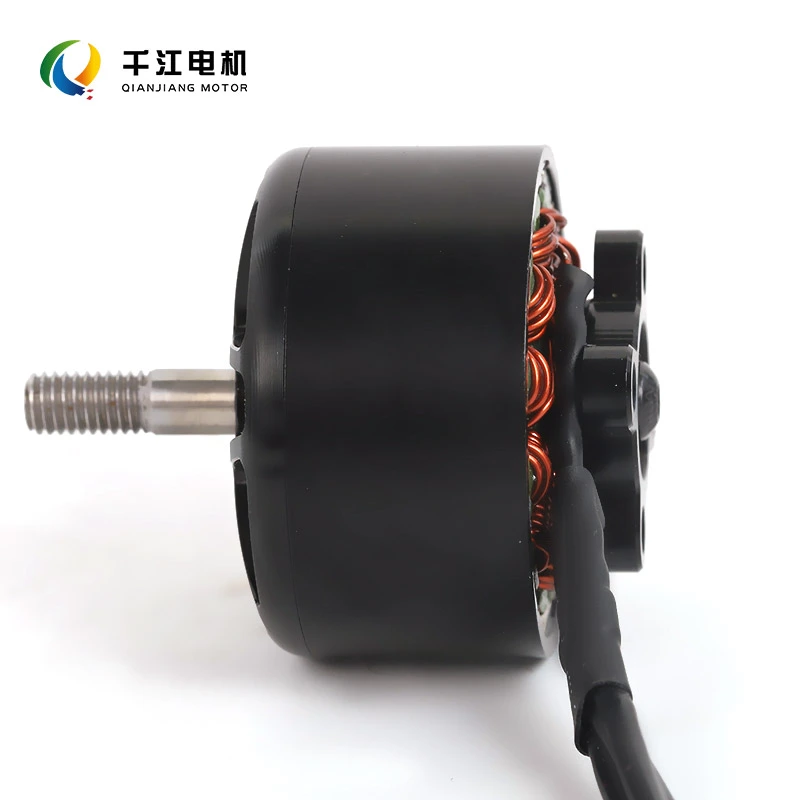
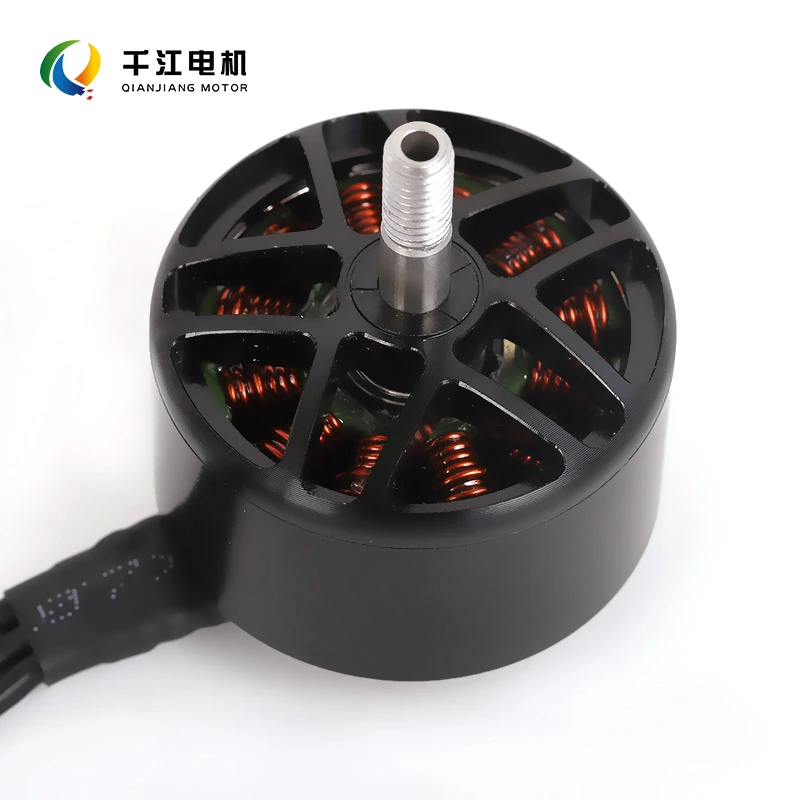
Quels sont les avantages des moteurs de drones FPV ?
1. Des performances puissantes
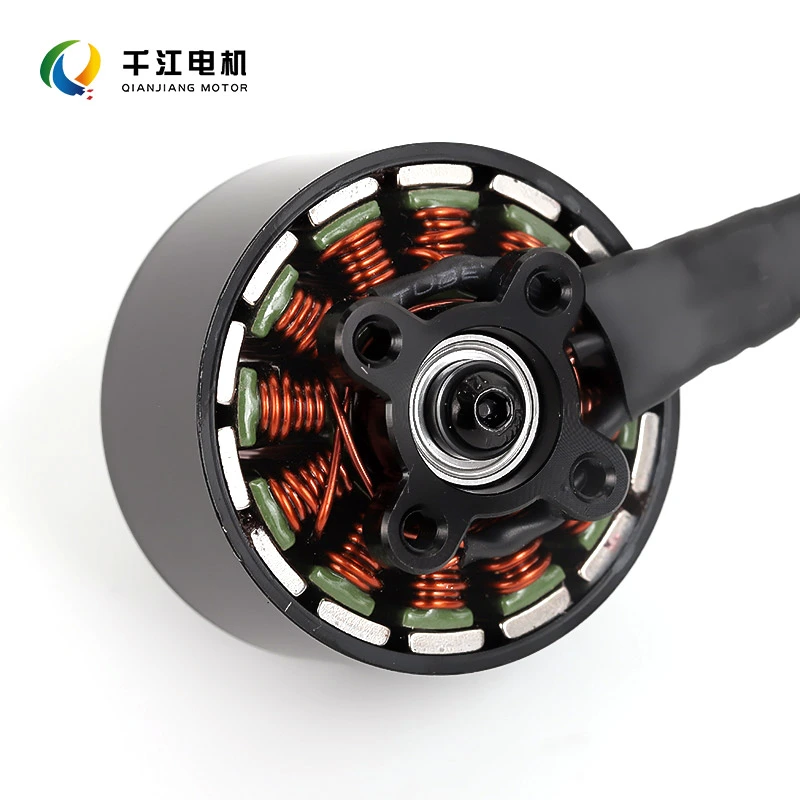
Ces moteurs utilisent des aimants de haute qualité résistants à la chaleur et un processus d'enroulement de stator optimisé avec un remplissage élevé. facteur, offrant une sortie de couple abondante.
La réponse de l'accélérateur est immédiate et précise ; les manœuvres telles que les tonneaux, les accélérations rapides et les plongées sont exécutées avec retour direct, répondant aux exigences du freestyle et du vol de course à haute intensité.
2. Dissipation thermique efficace
Doté d'une structure de rotor personnalisée dissipant la chaleur et d'un fil émaillé résistant à la chaleur jusqu'à 200 °C, la conception minimise pertes de cuivre et de fer. L'augmentation de la température reste contrôlée pendant les vols à forte charge, réduisant ainsi le risque d'aimant démagnétisation et assurer des performances stables lors de vols prolongés et agressifs.
3. Structure renforcée et résistante aux chocs
Les arbres de moteur renforcés et les supports d'hélice antidérapants offrent une résistance supérieure aux chocs en cas de collision et empêcher le glissement de l’hélice.
Les roulements de haute précision aident à réduire les vibrations et le bruit, à minimiser l'usure des roulements causée par les accidents et à prolonger la durée de vie. durée de vie globale du drone.
4. Plusieurs options KV disponibles
Nous proposons une gamme de valeurs KV pour répondre à différents besoins :
KV élevé :Convient pour les courses avec des hélices plus petites.
KV moyen :Performances équilibrées pour le vol freestyle.
Faible KV :Convient aux hélices plus grandes, aux configurations haute tension et à la photographie aérienne à charge utile lourde.
Prend en charge les batteries LiPo 2-6S et est compatible avec les ESC, cadres et hélices grand public, ce qui rend l'assemblage et réglage pratique.
5. Conception légère
Le moteur est doté d'un boîtier en alliage d'aluminium usiné CNC. Le poids est soigneusement optimisé pour réduire la masse tout en maintenir l’intégrité structurelle, améliorant ainsi le rapport poussée/poids et l’agilité de vol.
6. Assemblage et entretien faciles
Les modèles de montage standard s'adaptent à la grande majorité des cadres FPV du marché.
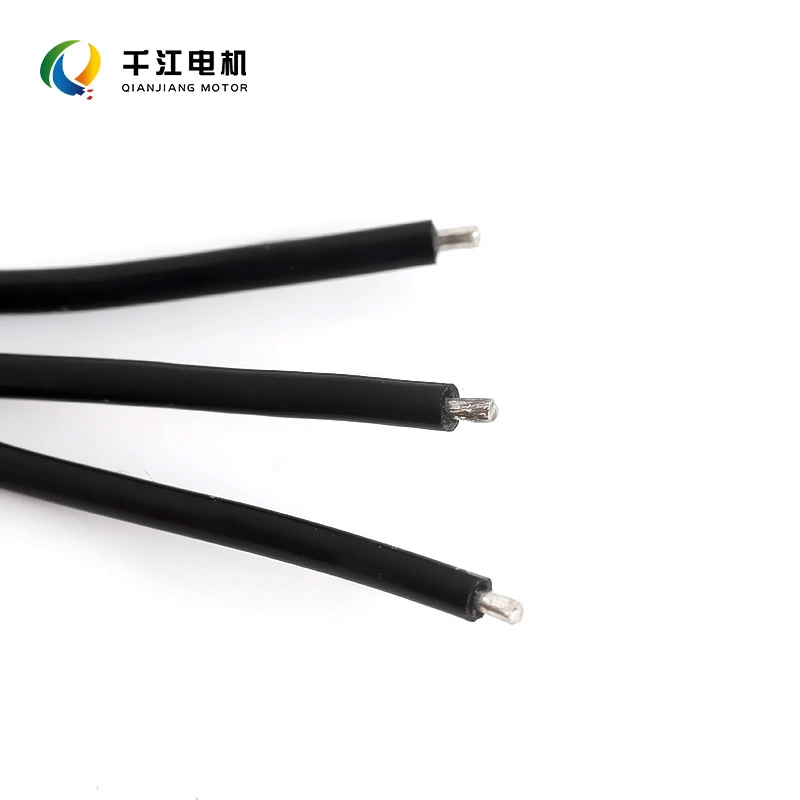
Équipé d'un câblage en silicone haute température pour une excellente soudabilité et un assemblage simple ; Personnalisation OEM pour Les valeurs KV et les longueurs de fil sont également disponibles.
Spécifications techniques
| Article | Caractéristiques |
| Type de moteur | Moteur triphasé sans balais |
| Spécifications du stator | Modèles disponibles : 1404, 2207.5, 2306, etc. |
| Cote KV | Plusieurs options KV (1 750 à 6 000 KV) |
| Tension de fonctionnement | Prise en charge de la batterie LiPo 2-6S |
| Diamètre de l'arbre | Options d'arbre de 1,5 mm ou 3 mm |
| Roulements | Roulements de haute précision |
| Fil | Fil de silicone haute température 26AWG |
| Hélices compatibles | Compatible avec les hélices correspondantes |
| Scénarios d'application | Convient aux courses FPV, au freestyle, au Cinewhoop et aux petits drones FPV |
Applications appropriées
✔ Compétitions de courses FPV et entraînement compétitif
✔ Vol libre et vidéographie aérienne
✔ Tournage Cinewhoop (drone canalisé)
✔ Petits drones « cure-dents » de 2 à 3 pouces et drones FPV grand public de 5 pouces
✔ Modélisation R&D et solutions complètes de systèmes de drones
FAQ
Q : Comment choisir la valeur KV ?
R : KV représente le régime du moteur par volt. À la même tension, un KV plus élevé entraîne un régime plus élevé, mais cela ne signifie pas signifie nécessairement une plus grande poussée.
KV élevé : convient aux tensions inférieures et aux hélices plus petites.
Faible KV : convient aux tensions plus élevées et aux hélices plus grandes.
Pour les batteries 4S, privilégiez 2300-2600KV ; pour les batteries 6S, privilégiez 1700-1900KV. Sélectionnez en fonction d'une combinaison de taille de l'hélice et charge de la cellule ; ne recherchez pas aveuglément des valeurs KV élevées.
Q : Pourquoi le moteur chauffe-t-il pendant le vol ? Quelle est une température normale de fonctionnement ?
R : La température de fonctionnement normale est ≤70°C ; des températures supérieures à 80°C indiquent une surchauffe anormale.
Causes courantes de surchauffe : Hélices trop grandes ou à pas trop élevé (charge excessive), KV/batterie inadéquation, paramètres PID incorrects, roulements endommagés ou démagnétisation de l'aimant.
Si des températures élevées se produisent, essayez d'abord de passer à des hélices avec un pas inférieur et vérifiez la construction globale. configuration.
Q : Quelle est la durée de vie typique d’un moteur de drone FPV ?
R : Dans des conditions de vol normales et douces, leur durée de vie peut varier de cent à plusieurs centaines d'heures. Fréquent les collisions et les vols agressifs et soutenus (pleins gaz) accéléreront l'usure des roulements.
Si vous constatez une augmentation des vibrations, un bruit anormal ou une baisse importante de la poussée, il est recommandé de remplacer le moteur.
Q : Comment faire correspondre le moteur, l'ESC et la batterie ?
R : L'intensité nominale maximale du contrôleur doit dépasser la consommation de courant maximale du moteur ; prévoir une marge de sécurité de 3 à 5 A.
Le courant maximum total du drone est la somme du courant consommé par les quatre moteurs. Le taux de décharge de la batterie doit répondre à la demande de courant instantanée maximale du drone pour éviter un affaissement de tension excessif et une perte de puissance.
Q : Comment puis-je régler le sens de rotation du moteur s’il est incorrect ?
R : Il existe deux méthodes : ① Échangez deux des trois fils du moteur ; ② Changez le sens de rotation dans l'ESC paramètres du micrologiciel.
Assurez-vous de faire correspondre la rotation avec les bonnes hélices CW (dans le sens des aiguilles d'une montre) ou CCW (dans le sens inverse des aiguilles d'une montre) ; si un moteur tourne dans le mauvais sens, le drone tournera de manière incontrôlable ou ne parviendra pas à décoller.
Lors de l'installation, effectuez d'abord un test de faible régime sans hélices ; installer les hélices uniquement pour un vol d'essai après avoir confirmé que tous les moteurs tournent dans le bon sens.
Q : Quel est le problème si le moteur vibre fortement lorsqu'il tourne après un accident ?
R : Les causes les plus probables incluent un arbre moteur plié, des roulements endommagés par un impact ou un déplacement des aimants du rotor.
Faites tourner manuellement le moteur ; si la rotation semble saccadée ou s'il y a un jeu notable, il est recommandé de remplacer le moteur immédiatement. Continuer à voler avec un tel moteur exerce une pression excessive sur l'ESC et le contrôleur de vol.
Q : Qu’est-ce qui cause une baisse de poussée du moteur ou une perte de puissance ?
R : La cause principale est la démagnétisation des aimants due aux températures élevées ; les causes secondaires incluent le roulement usure et dommages localisés aux bobines du stator.
Vous devez vérifier si l'avion a volé à plein régime pendant des périodes prolongées, provoquant une surchauffe ; strictement surveiller la température du moteur pendant le vol.
Q : Des moteurs de marques différentes peuvent-ils être mélangés sur le même avion ?
R : Il est préférable d’utiliser des moteurs du même modèle et de la même valeur KV. Le mélange de moteurs avec des spécifications différentes entraîne livraison de puissance incohérente à travers le quadricoptère, entraînant une dérive, des difficultés de manipulation et des compromis stabilité du vol.
envoyer une demande
N'hésitez pas à faire votre demande dans le formulaire ci-dessous. Nous vous répondrons dans les 24 heures.
Produits connexes
X
Nous utilisons des cookies pour vous offrir une meilleure expérience de navigation, analyser le trafic du site et personnaliser le contenu. En utilisant ce site, vous acceptez notre utilisation des cookies.
politique de confidentialité